机
机器人技术
聚焦机器人技术的前沿研究与应用实践
共 0 篇文章
论文深度解读
查看全部
robotics未知
StarVLA Team 发布简洁高效的 VLA 基线模型 StarVLA-α:揭示复杂设计的必要性
robotics未知
新加坡国立大学与清华大学联合发布 OpenWAM:首个模块化世界-动作模型预训练开放研究栈

机器人2026
用记忆引导智能体框架,让冻结VLA在扰动环境下可靠操控
多模态模型2026.06
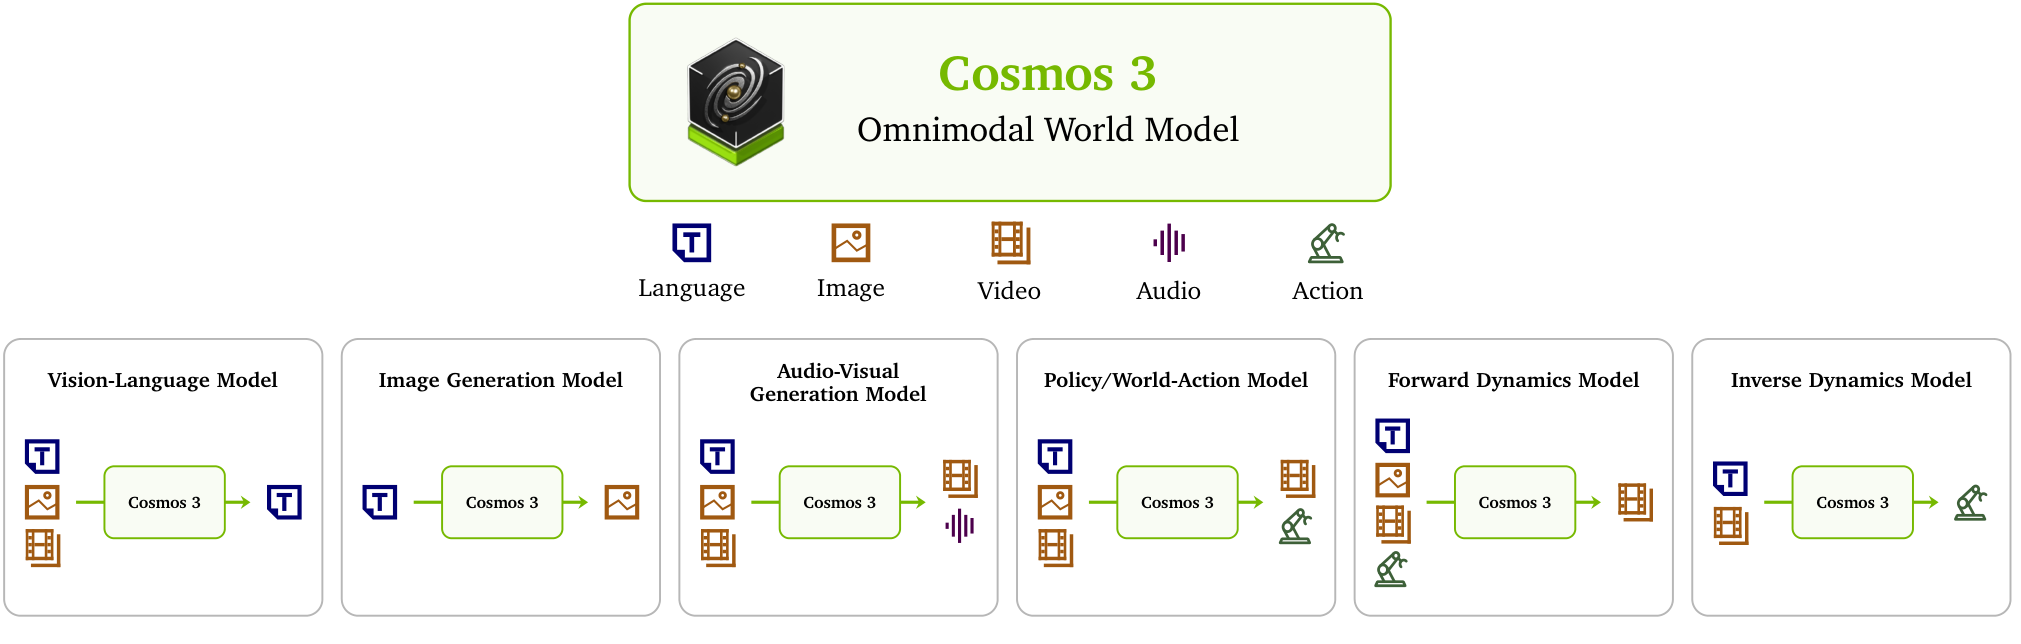
NVIDIA 发布 Cosmos 3:首个统一自动驾驶与机器人控制的 World Foundation Model

自动驾驶2024
CogDrive深度解读:认知驱动的多模态预测-规划融合框架
机器人基础模型2025
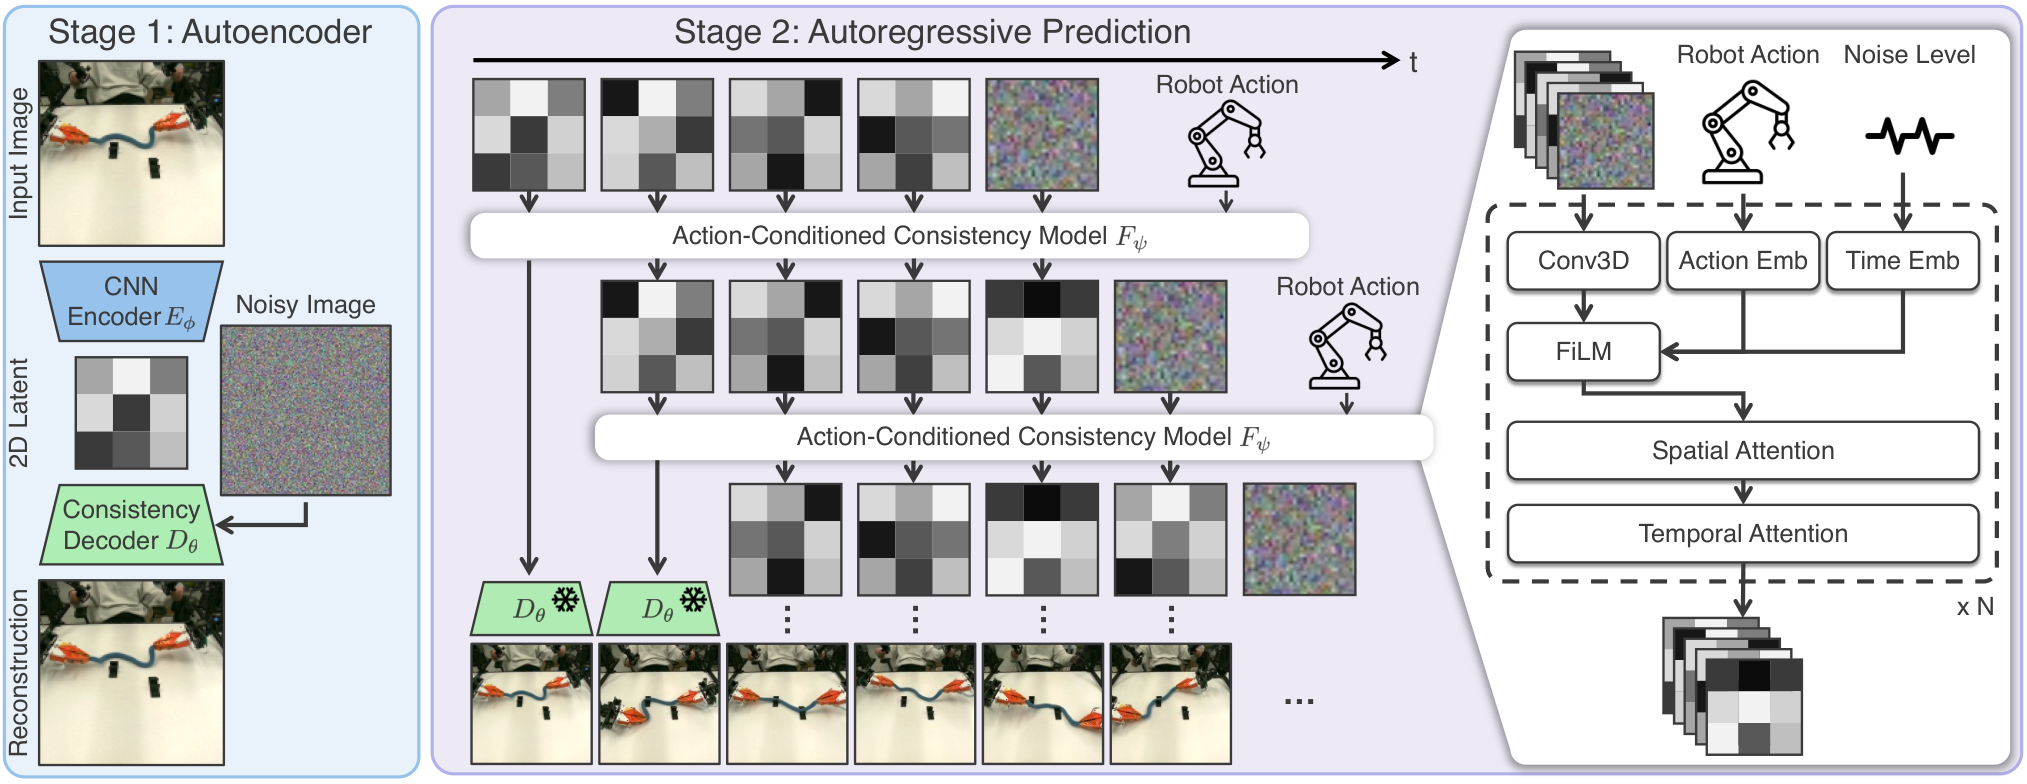
哥伦比亚大学与丰田研究院联合发布交互式世界模拟器 IWS:支持 10 分钟以上稳定长时交互的世界模型

VLA Models2025
LDA-1B:首个通过通用具身数据摄取实现10亿参数扩展的机器人基础模型
机器人学2025